Постпроцессор и кинематическая модель для горизонтального обрабатывающего центра KITAMURA HX500i на базе СПРУТКАМ
KITAMURA HX500i - горизонтальный обрабатывающий центр с ЧПУ Fanuc Series 16i-MB и системой смены палет. Заказчику понадобился постпроцессор, который учитывает все особенности стойки. Также нужна была кинематическая модель, точно повторяющая реальную рабочую зону станка, чтобы проверять управляющие программы до запуска на оборудовании.
KITAMURA HX500i - горизонтальный обрабатывающий центр с ЧПУ Fanuc Series 16i-MB и системой смены палет. Заказчику понадобился постпроцессор, который учитывает все особенности стойки. Также нужна была кинематическая модель, точно повторяющая реальную рабочую зону станка, чтобы проверять управляющие программы до запуска на оборудовании.
Специалисты ГК «ПЛМ Урал» провели работы на площадке заказчика: от обмеров станка до передачи готового решения в эксплуатацию.
Этапы работ
Обмеры на территории заказчика:
- проведены точные замеры рабочей зоны станка;
- определены узлы и ходы рабочих органов;
- построена детализированная 3D-модель. На её основе создана кинематическая модель, которая полностью соответствует реальной рабочей зоне.
Разработка постпроцессора под Fanuc Series 16i-MB:
- управление палетами: команды зажима и разжима стола и палеты, смена палеты;
- круговая интерполяция: можно выбрать вывод через IJK или через R;
- системы координат: выводится параметр P при использовании дополнительных систем координат G54.1;
- позиционирование: можно выбрать вывод перемещений через G53 (машинные координаты) или через G30;
- трансформация системы координат: в стойке нет встроенного цикла G68/G68.2, поэтому адаптирована специальная подпрограмма, которая выполняет трансформацию через пересчёт.
Результат
- Кинематическая модель полностью повторяет все движения узлов реального станка.
- Постпроцессор учитывает все нюансы стойки Fanuc 16i-MB, включая работу с палетами и трансформацию системы координат.
- Обработка стала безопаснее и точнее благодаря корректному позиционированию и проверке траекторий в симуляции.
- Решение отлажено, передано заказчику и готово к производственной эксплуатации.
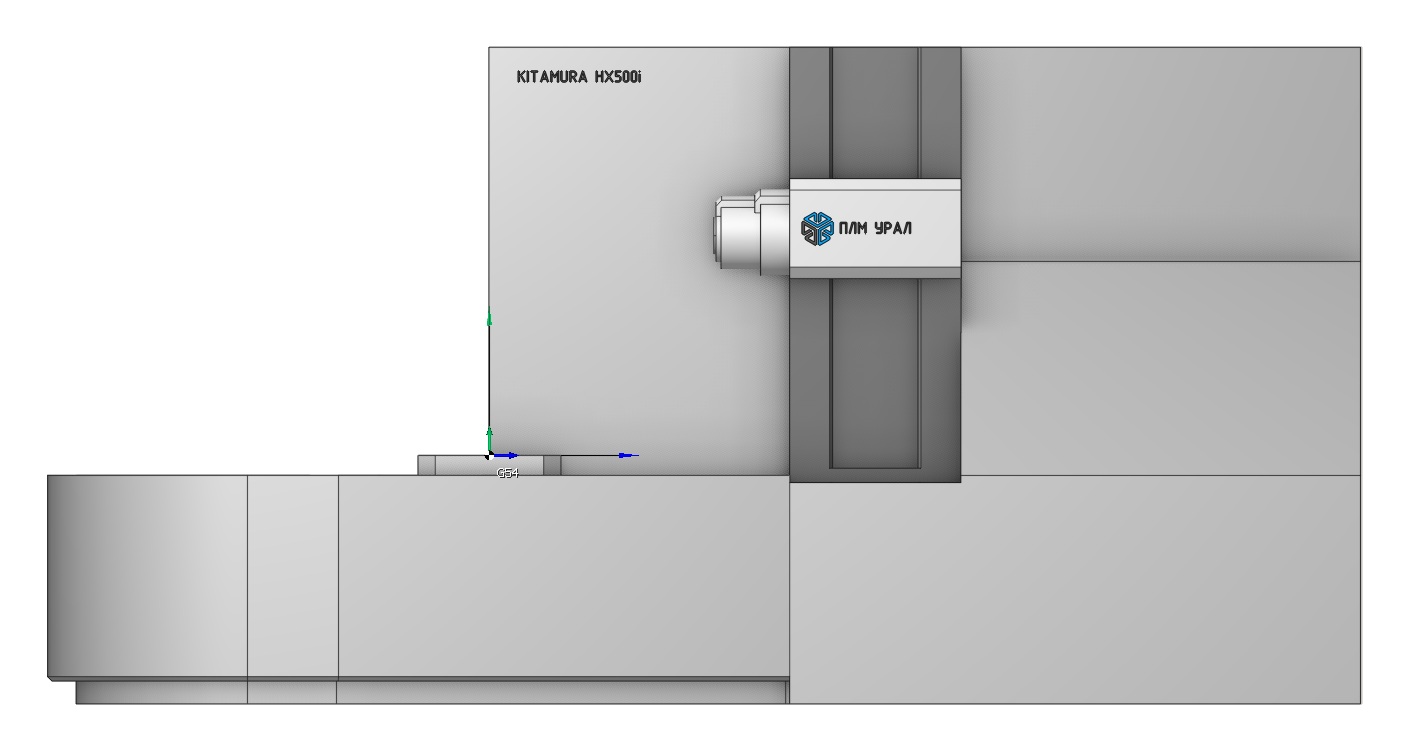
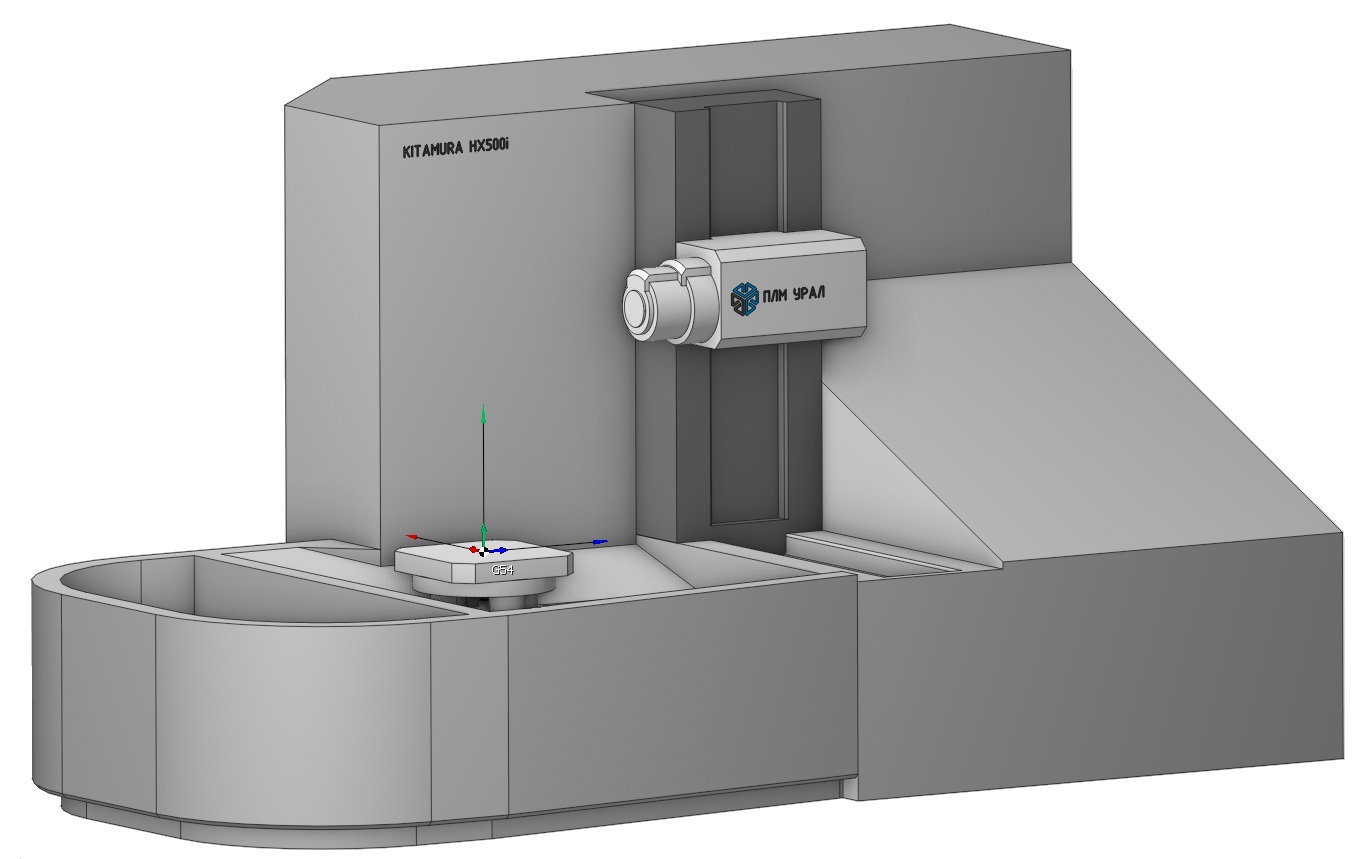
Таким образом, кинематическая модель точно повторяет движения всех узлов реального станка. Поэтому технолог проверяет управляющие программы в СПРУТКАМ ещё до запуска на оборудовании и заранее исключает столкновения инструмента, узлов, заготовки и оснастки. Постпроцессор сразу формирует готовый код, адаптированный под стойку, и вручную его править не нужно.